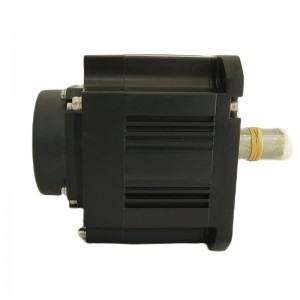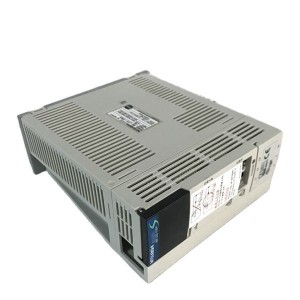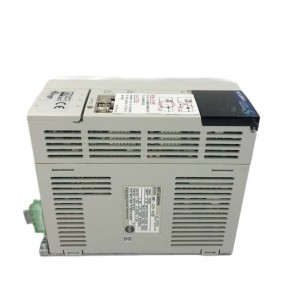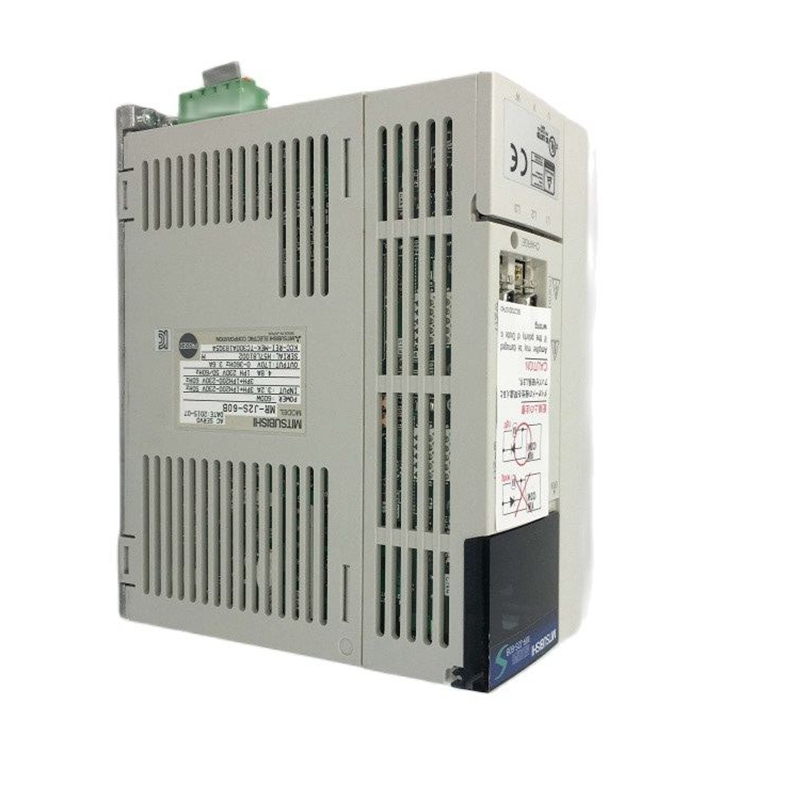

Somos uno de los proveedores integrales de automatización industrial más profesionales de China. Nuestros productos principales incluyen servomotores, reductores planetarios, inversores, PLC y HMI. Trabajamos con marcas como Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron, entre otras. Tiempo de envío: De 3 a 5 días hábiles después de recibir el pago. Métodos de pago: Transferencia bancaria, carta de crédito, PayPal, Western Union, Alipay, WeChat, etc.
Detalles de las especificaciones
| Amplificador servo modelo MR-JE- | 10A | 20A | 40A | 70A | 100A | 200A | 300A | |
| Producción | Tensión nominal | Trifásico 170 V CA | ||||||
| Corriente nominal[A] | 1.1 | 1.5 | 2.8 | 5.8 | 6.0 | 11.0 | 11.0 | |
| Entrada de la fuente de alimentación | Voltaje/frecuencia (Nota 1) | Trifásico o monofásico de 200 V CA a 240 V CA, 50 Hz/60 Hz | Trifásico o monofásico de 200 V CA a 240 V CA, 50 Hz/60 Hz (Nota 9) | Trifásico de 200 V CA a 240 V CA, 50 Hz/60 Hz | ||||
| Corriente nominal (Nota 7)[A] | 0,9 | 1.5 | 2.6 | 3.8 | 5.0 | 10.5 | 14.0 | |
| Fluctuación de voltaje permitida | Trifásico o monofásico de 170 V CA a 264 V CA | Trifásico o monofásico de 170 V CA a 264 V CA (Nota 9) | Trifásico de 170 V CA a 264 V CA | |||||
| Fluctuación de frecuencia permitida | ±5% máximo | |||||||
| Fuente de alimentación de interfaz | 24 V CC ± 10 % (capacidad de corriente requerida: 0,3 A) | |||||||
| Método de control | Método de control de corriente/PWM de onda sinusoidal | |||||||
| Potencia regenerativa tolerable de la resistencia regenerativa incorporada (Nota 2, 3)[W] | - | - | 10 | 20 | 20 | 100 | 100 | |
| Freno dinámico | Integrado (Nota 4, 8) | |||||||
| Función de comunicación | USB: Conecte un ordenador personal (compatible con MR Configurator2) | |||||||
| pulso de salida del codificador | Compatible (pulso de fase A/B/Z) | |||||||
| Monitor analógico | 2 canales | |||||||
| Modo de control de posición | Frecuencia máxima de pulso de entrada | 4 Mpulsos/s (cuando se utiliza un receptor diferencial), 200 kpulsos/s (cuando se utiliza un colector abierto) | ||||||
| Pulso de retroalimentación de posicionamiento | Resolución del codificador: 131072 pulsos/rev | |||||||
| Factor multiplicador del pulso de comando | Equipo electrónico A/B múltiple, A: 1 a 16777215, B: 1 a 16777215, 1/10 < A/B < 4000 | |||||||
| Posicionamiento del ajuste de ancho completo | De 0 pulsos a ±65535 pulsos (unidad de pulso de comando) | |||||||
| Error excesivo | ±3 rotaciones | |||||||
| Límite de par | Configurable mediante parámetros o entrada analógica externa (de 0 V CC a +10 V CC/par máximo). | |||||||
| Modo de control de velocidad | Rango de control de velocidad | Comando de velocidad analógico 1:2000, comando de velocidad interno 1:5000 | ||||||
| Entrada analógica de comando de velocidad | De 0 V CC a ±10 V CC/velocidad nominal (la velocidad a 10 V se puede cambiar con [Pr. PC12]). | |||||||
| Tasa de fluctuación de velocidad | ±0,01% máximo (fluctuación de carga del 0% al 100%), 0% (fluctuación de potencia: ±10%) | |||||||
| Límite de par | Configurable mediante parámetros o entrada analógica externa (de 0 V CC a +10 V CC/par máximo). | |||||||
| Modo de control de par | Entrada de comando de par analógico | De 0 V CC a ±8 V CC/par máximo (impedancia de entrada: de 10 kΩ a 12 kΩ) | ||||||
| Límite de velocidad | Configurable mediante parámetros o entrada analógica externa (de 0 V CC a ± 10 V CC/velocidad nominal). | |||||||
| Modo de posicionamiento | Método de tabla de puntos, método de programa | |||||||
| Función de servo | Control avanzado de supresión de vibraciones II, filtro adaptativo II, filtro robusto, autoajuste, ajuste con un solo toque, función de accionamiento robusto, función de registrador de accionamiento, función de diagnóstico de la máquina, función de monitorización de potencia | |||||||
| Funciones protectoras | Desconexión por sobrecorriente, desconexión regenerativa por sobretensión, desconexión por sobrecarga (electrónica térmica), protección contra sobrecalentamiento del servomotor, protección contra errores del codificador, protección regenerativa contra errores, protección contra subtensión, protección contra fallos de alimentación instantáneos, protección contra sobrevelocidad, protección contra errores excesivos | |||||||
| Cumplimiento de los estándares globales | Consulte el apartado "Conformidad con las normas y reglamentos internacionales" en el catálogo. | |||||||
| Estructura (clasificación IP) | Refrigeración natural, abierto (IP20) | Refrigeración forzada, abierto (IP20) | ||||||
| Montaje ajustado (Nota 5) | Entrada de alimentación trifásica | Posible | ||||||
| Entrada de alimentación monofásica | Posible | No es posible | - | |||||
| Ambiente | Temperatura ambiente | Funcionamiento: de 0 ℃ a 55 ℃ (sin congelación), almacenamiento: de -20 ℃ a 65 ℃ (sin congelación) | ||||||
| Humedad ambiental | Funcionamiento/Almacenamiento: Humedad relativa máxima del 90 % (sin condensación) | |||||||
| Ambiente | En interiores (sin luz solar directa); sin gases corrosivos, gases inflamables, neblina de aceite ni polvo. | |||||||
| Altitud | 1000 metros o menos sobre el nivel del mar | |||||||
| Resistencia a la vibración | 5,9 m/s2 a 10 Hz a 55 Hz (direcciones de los ejes X, Y y Z) | |||||||
| Masa [kg] | 0,8 | 0,8 | 0,8 | 1.5 | 1.5 | 2.1 | 2.1 | |
Acerca de Mitsubishi Driver:
1. La potencia y la velocidad nominales de un servomotor son aplicables cuando el amplificador del servomotor, combinado con el servomotor, funciona dentro del rango de voltaje y frecuencia de alimentación especificado.
2. Seleccione la opción regenerativa más adecuada para su sistema con nuestro software de selección de capacidad.
3. Consulte la sección "Opción regenerativa" del catálogo para conocer la potencia regenerativa tolerable [W] cuando se utiliza la opción regenerativa.
4. Al utilizar el freno dinámico incorporado, consulte el "Manual de instrucciones del amplificador servo MR-JE-_A" para conocer la relación de inercia de carga a motor permitida.
5. Cuando los amplificadores servo estén montados muy cerca unos de otros, mantenga la temperatura ambiente entre 0 ℃ y 45 ℃, o utilícelos con una relación de carga efectiva del 75 % o menos.
6. La función de comunicación RS-422 está disponible en los amplificadores servo fabricados en diciembre de 2013 o posteriormente. La función de comunicación RS-485 está disponible en los amplificadores servo fabricados en mayo de 2015 o posteriormente. Consulte el "Manual de instrucciones del amplificador servo MR-JE-_A" para verificar la fecha de fabricación de los productos.
7. Este valor es aplicable cuando se utiliza una fuente de alimentación trifásica.
8. La distancia de marcha libre con el freno dinámico de la serie de servomotores HG-KN/HG-SN puede ser diferente a la de los modelos anteriores HF-KN/HF-SN. Póngase en contacto con su oficina de ventas local para obtener más información.
9. Cuando se utilice una fuente de alimentación monofásica de 200 V CA a 240 V CA, utilícela con una relación de carga efectiva del 75 % o menos.
10. Compatible con el protocolo de servomotor de CA de propósito general de Mitsubishi (comunicación RS-422/RS-485) y el protocolo MODBUS® RTU (comunicación RS-485).