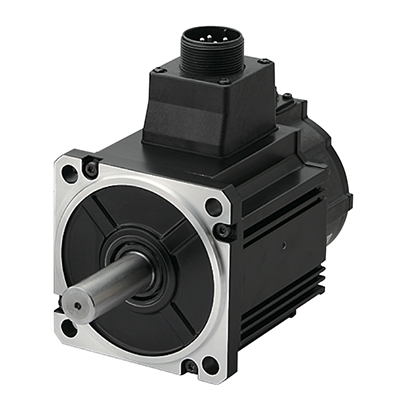
Somos uno de los proveedores integrales de automatización industrial más profesionales de China. Nuestros productos principales incluyen servomotores, reductores planetarios, inversores, PLC y HMI. Trabajamos con marcas como Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron, entre otras. Tiempo de envío: De 3 a 5 días hábiles después de recibir el pago. Métodos de pago: Transferencia bancaria, carta de crédito, PayPal, Western Union, Alipay, WeChat, etc.
Detalles de las especificaciones
| Artículo | Presupuesto |
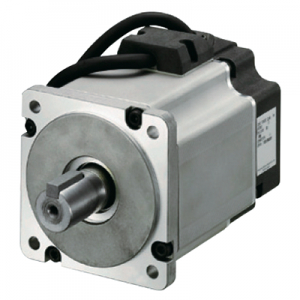
| Número de pieza | MSME102GCGM |
| Detalles | Baja inercia, tipo conector, IP65 |
| Apellido | MINAS A5 |
| Serie | Serie MSME |
| Tipo | Baja inercia |
| Producto de pedido especial | Producto de pedido especial |
| Precauciones para pedidos especiales de productos | Por favor, evite distribuir el motor, o el equipo que contiene el motor, a Japón o a otras regiones de Japón. |
| Clase de protección | IP65 |
| Acerca del Anexo | Excepto la parte giratoria del eje de salida y la parte del pasador de conexión del conector del motor y el conector del codificador. |
| Condiciones ambientales | Para obtener más detalles, consulte el manual de instrucciones. |
| Dimensión cuadrada de la brida | 100 mm cuadrados. |
| Dimensiones cuadradas de la brida (Unidad: mm) | 100 |
| Configuración de salida del motor | Conector |
| Conector del codificador del motor | Conector |
| Capacidad de suministro de energía (kVA) | 1.8 |
| Especificaciones de voltaje | 200 V |
| Potencia nominal | 1000 W |
| Corriente nominal (A (rms)) | 6.6 |
| Freno de retención | sin |
| Masa (kg) | 3.5 |
| sello de aceite | con |
| Eje | Camino de llave |
| Par nominal (N ⋅ m) | 3.18 |
| Par máximo momentáneo (N ⋅ m) | 9.55 |
| Corriente máxima (A (op)) | 28 |
| Frecuencia de frenado regenerativo (veces/min) | Sin opción: Sin límite Con opción: Sin límite Opción (resistencia regenerativa externa) Número de pieza: DV0P4284 |
| Acerca de la frecuencia del freno regenerativo | Consulte los detalles de [Descripción de las especificaciones del motor], Nota: 1 y 2. |
| Velocidad de rotación nominal (r/min) | 3000 |
| Velocidad máxima de rotación nominal (r/min) | 5000 |
| Momento de inercia del rotor (x10-4kg ⋅ m²) | 2.03 |
| Relación de momento de inercia recomendada entre la carga y el rotor. | 15 veces o menos |
| Acerca de la relación de momento de inercia recomendada de la carga y el rotor | Consulte los detalles de [Descripción de las especificaciones del motor], Nota: 3. |
| Codificador rotatorio: especificaciones | Sistema incremental de 20 bits |
| Codificador rotatorio: Resolución | 1048576 |
Carga admisible
| Artículo | Presupuesto |
| Durante el montaje: Carga radial en dirección P (N) | 980 |
| Durante el montaje: Carga de empuje en dirección A (N) | 588 |
| Durante el montaje: Carga de empuje en dirección B (N) | 686 |
| Durante el funcionamiento: Carga radial en dirección P (N) | 490 |
| Durante el funcionamiento: Carga de empuje en dirección A, B (N) | 196 |
| Acerca de la carga permitida | Para obtener más detalles, consulte la [Descripción de las especificaciones del motor] "Carga admisible en el eje de salida". |
De 10 W a 7,5 kW, Alimentación de entrada para el controlador: Voltaje CC 24 V/48 V•CA 100 V/200 V/400 V, incremental de 20 bits•Codificador absoluto/incremental de 17 bits, respuesta en frecuencia de 2,3 kHz.
Permite movimientos rápidos y precisos. Respuesta rápida y posicionamiento de alta precisión.
Se adoptó un nuevo algoritmo“Control de dos grados de libertad”(2DOF) para mejorar la productividad y la precisión del mecanizado.
En el modelo convencional, debido a que no podíamos ajustar por separado el control de alimentación directa y los controles de retroalimentación, en otras palabras, incluso si solo ajustábamos“Acercarse”de retroalimentación anticipada, tenía conexión con“Asentamiento”En cuanto al control por retroalimentación, se requería un ajuste mutuo.