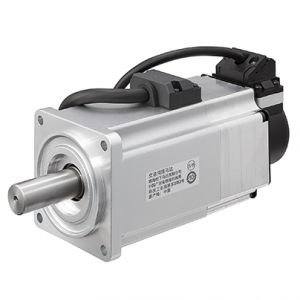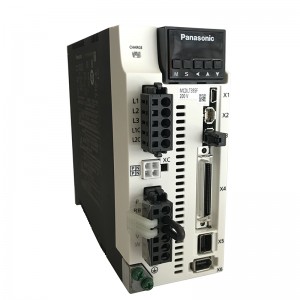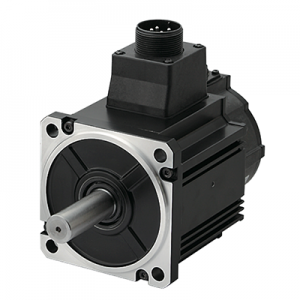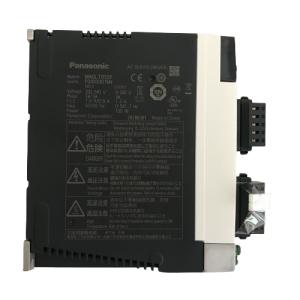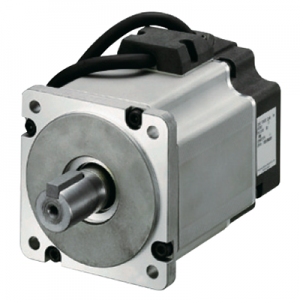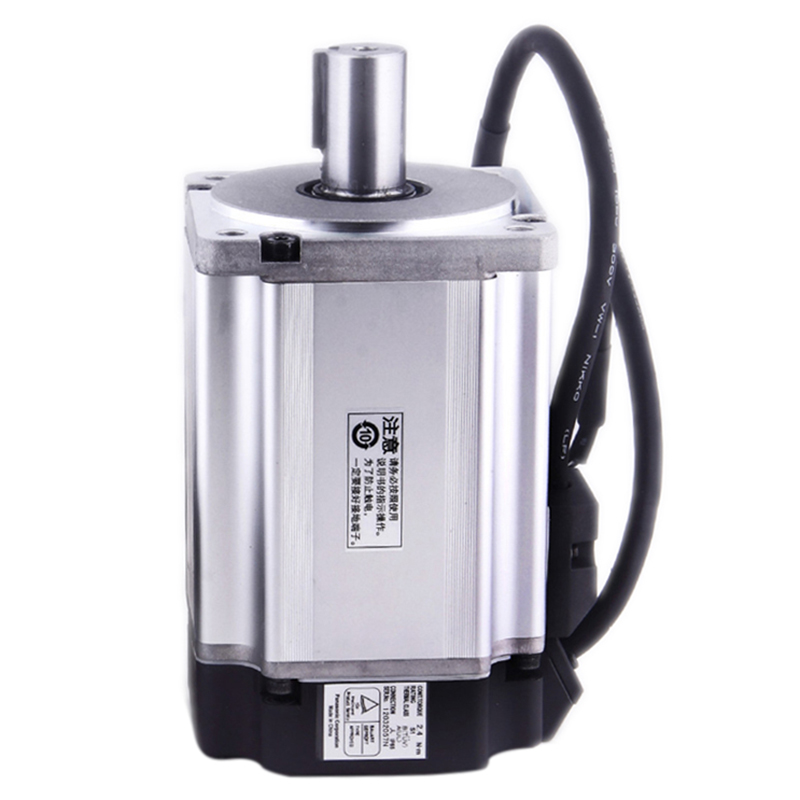

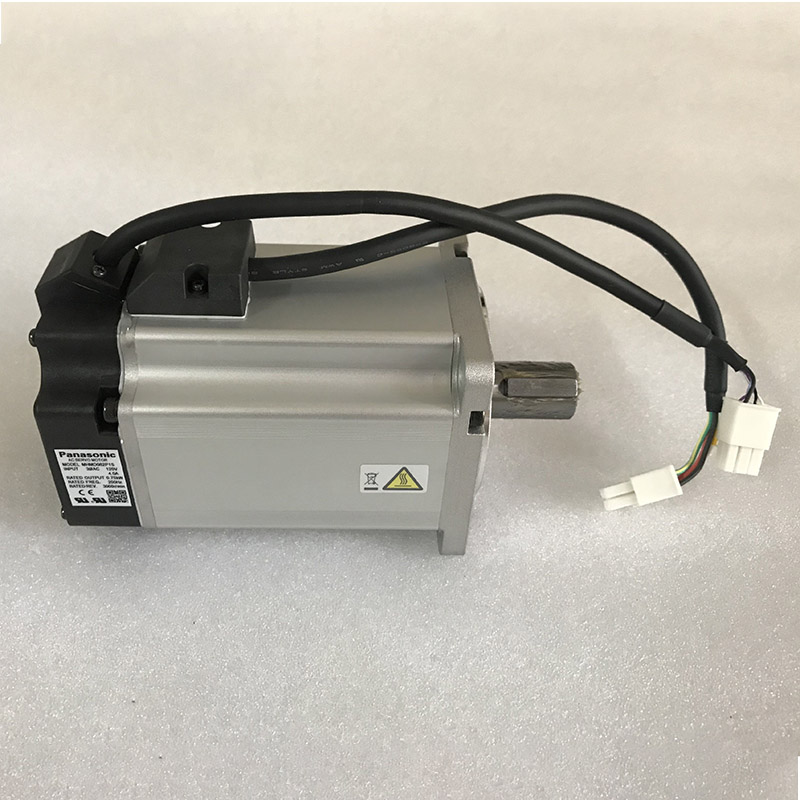
Somos uno de los proveedores integrales de automatización industrial más profesionales de China. Nuestros productos principales incluyen servomotores, reductores planetarios, inversores, PLC y HMI. Trabajamos con marcas como Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron, entre otras. Tiempo de envío: De 3 a 5 días hábiles después de recibir el pago. Métodos de pago: Transferencia bancaria, carta de crédito, PayPal, Western Union, Alipay, WeChat, etc.
Atributos del producto
| TIPO | DESCRIPCIÓN |
| Categoría | Motores, solenoides, placas/módulos de controlMotores - CA, CC |
| Fabricante | Ventas de automatización industrial de Panasonic |
| Serie | MINAS A4 |
| Paquete | A granel |
| Estado de la pieza | Activo |
| Tipo | Motor de corriente alterna |
| Función | Servomotor |
| Tipo de motor | - |
| Voltaje - Nominal | 200 V CA |
| RPM | 3000 RPM |
| Par de torsión - Valor nominal (oz-in / mNm) | 339,9 / 2400 |
| Potencia - Nominal | 750 W |
| Tipo de codificador | Incremental |
| Tamaño / Dimensión | Cuadrado - 3,150" x 3,150" (80,00 mm x 80,00 mm) |
| Diámetro - Eje | 0,748" (19,00 mm) |
| Longitud - Eje y cojinete | 1,378" (35,00 mm) |
| Espaciado de los orificios de montaje | 3,543" (90,00 mm) |
| Estilo de terminación | Cables de conexión |
| Características | Llave |
| Relación de reducción de engranajes | - |
| Par máximo momentáneo (oz-in / mNm) | 1005 / 7100 |
| Temperatura de funcionamiento | 0°C ~ 40°C |
| Agencia de aprobación | CE, CSA, cULus, TUV, UL |
| Peso | 5,5 libras (2,5 kg) |
| Número de producto base | MHMD082 |
De 10 W a 7,5 kW, Alimentación de entrada para el controlador: Voltaje CC 24 V/48 V•CA 100 V/200 V/400 V, incremental de 20 bits•Codificador absoluto/incremental de 17 bits, respuesta en frecuencia de 2,3 kHz.
Permite movimientos rápidos y precisos. Respuesta rápida y posicionamiento de alta precisión.
Se adoptó un nuevo algoritmo“Control de dos grados de libertad”(2DOF) para mejorar la productividad y la precisión del mecanizado.
En el modelo convencional, debido a que no podíamos ajustar por separado el control de alimentación directa y los controles de retroalimentación, en otras palabras, incluso si solo ajustábamos“Acercarse”de retroalimentación anticipada, tenía conexión con“Asentamiento”En cuanto al control por retroalimentación, se requería un ajuste mutuo.